技术特点
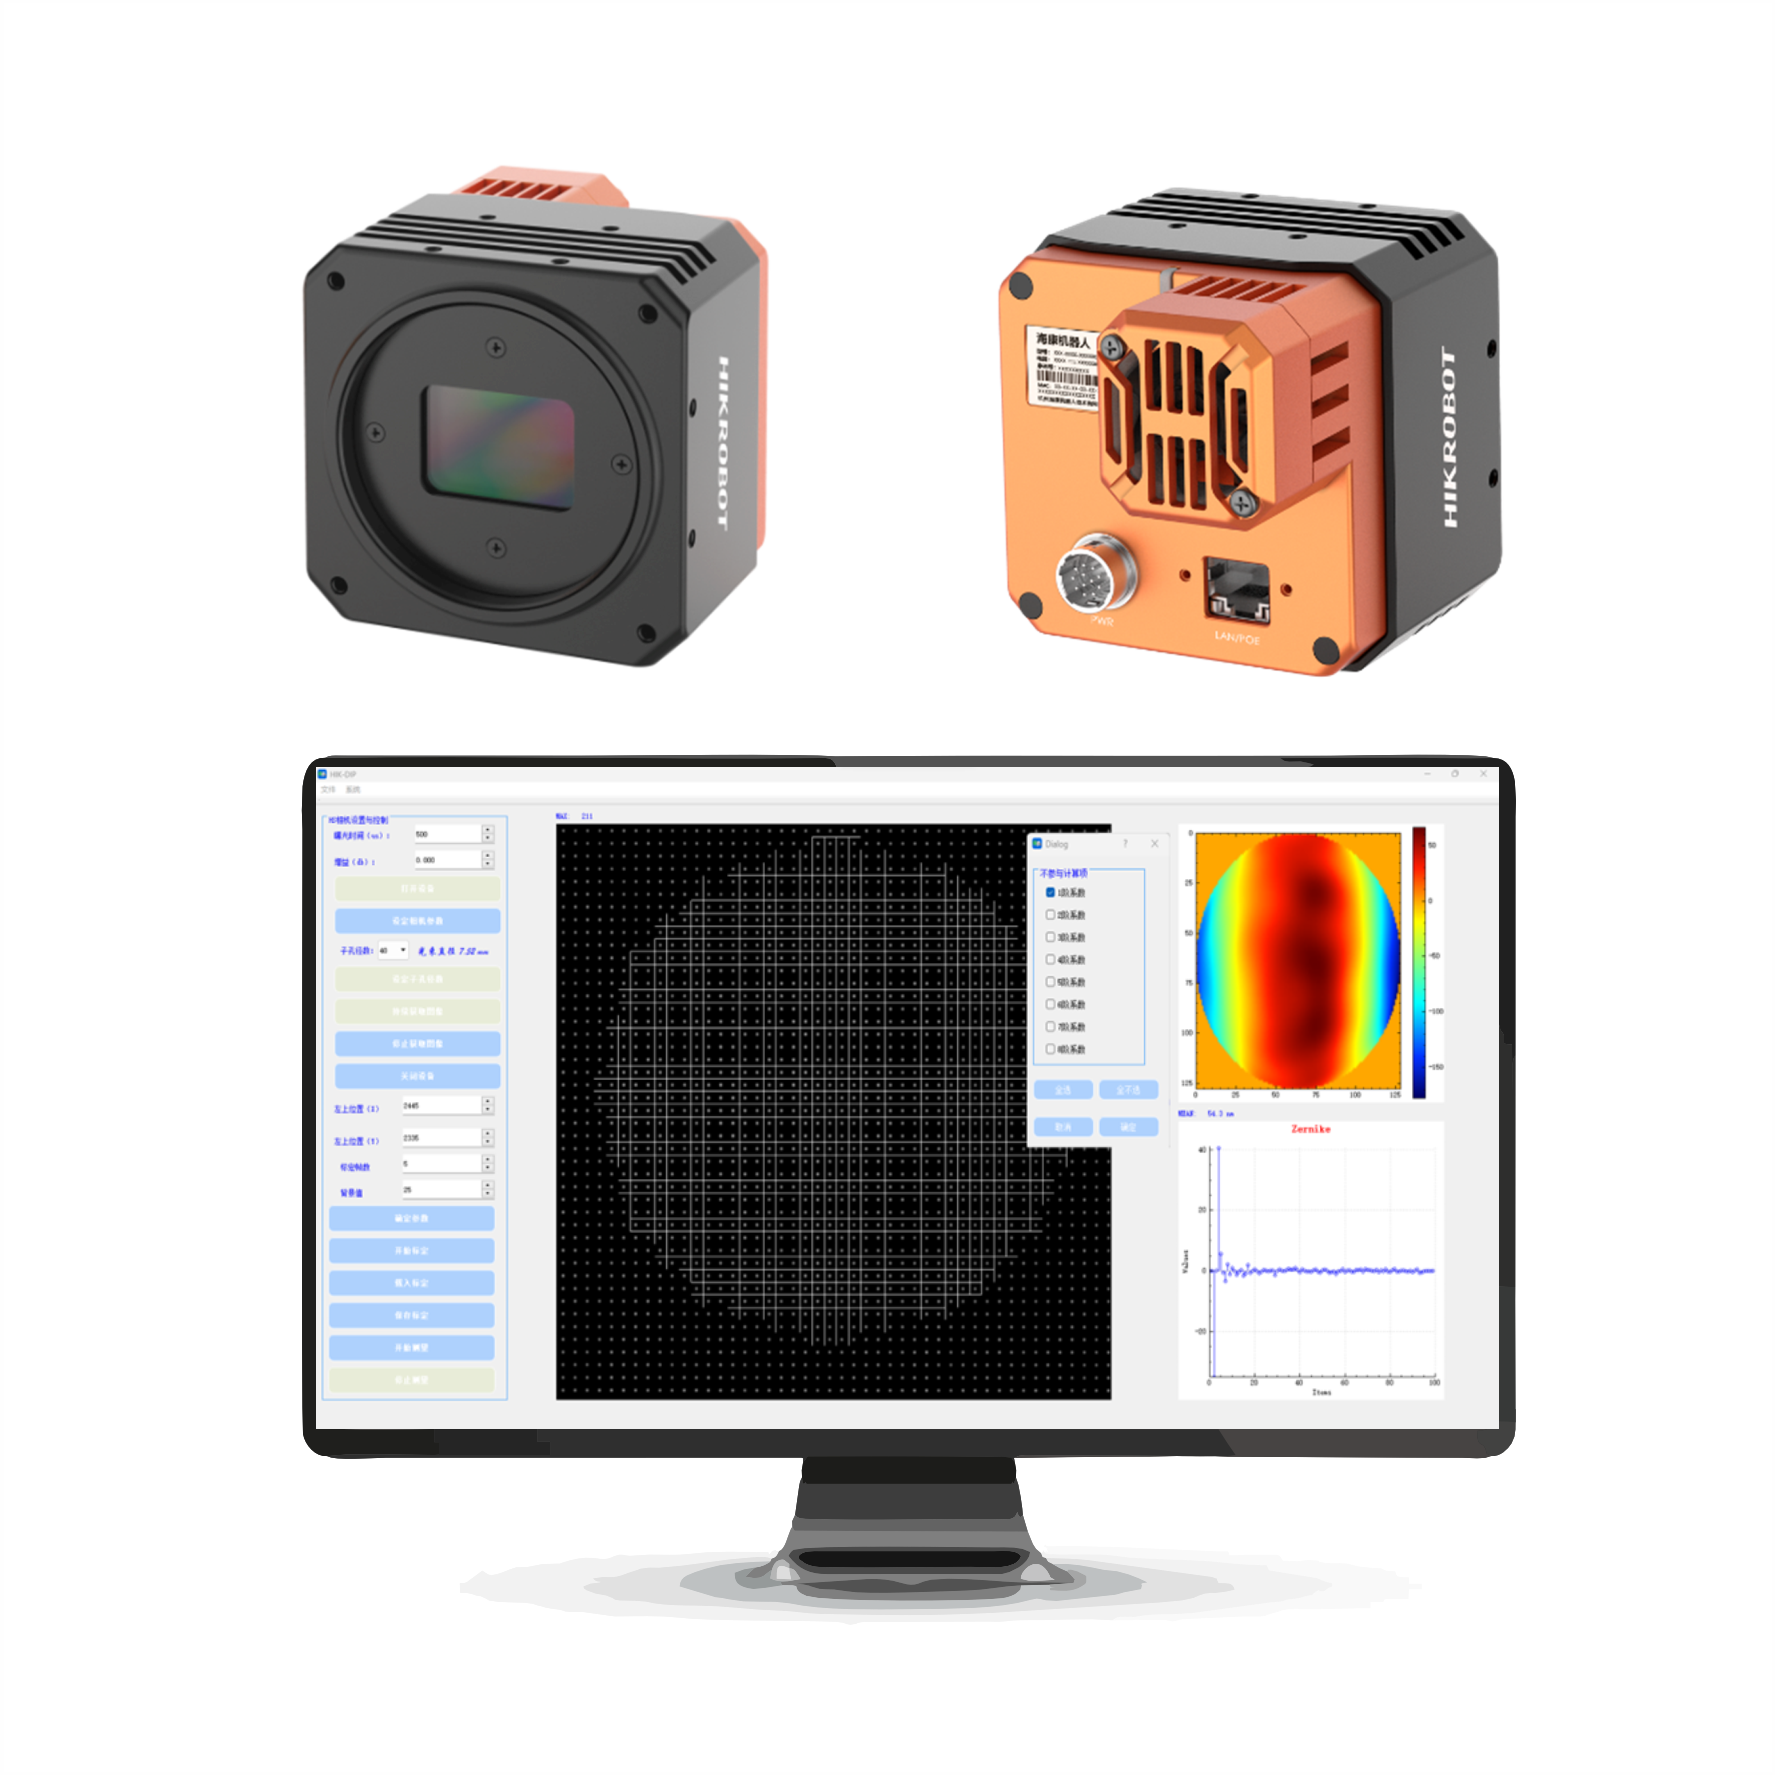
- 实时波前重建,单帧输出斜率图与相位分布
- 内置 Zernike 系数拟合,可直接读取面形 PV / RMS
- 微透镜阵列与相机可选配,兼顾动态范围与空间分辨率
- 提供 C++ / Python SDK,可嵌入产线检测或望远镜控制系统
产品说明
系统由微透镜阵列、成像镜头、科学级相机与重建软件四部分组成。入射波前经微透镜阵列分割为光斑阵列,相机采集光斑位移量,软件据此解算波前斜率并拟合相位分布。
适用于大口径反射镜面形检测、望远镜系统装调、激光光束质量诊断以及自适应光学系统的波前传感环节。可根据被测口径与动态范围要求配置不同焦距的微透镜阵列与相机组合。
技术参数
| 探测器分辨率 | 2432 × 2048 px |
|---|---|
| 像元尺寸 | 4.5 μm |
| 微透镜阵列 | 可更换,间距与焦距按需求定制 |
| 帧率 | ≥ 30 fps(全分辨率) |
| 波前重建精度 | 依配置,按技术协议确定 |
| 重建软件 | 自研,含斜率图 / 相位图 / Zernike 面板 |
| 数据接口 | GigE / USB3.0 |
| 供电 | PoE 或 12 V DC |
| 工作温度 | -10 ℃ ~ +45 ℃ |
| 二次开发 | C++ / Python SDK |
※ 以上为标称参数,实际指标以合同技术协议为准。特殊口径与环境要求可定制。